

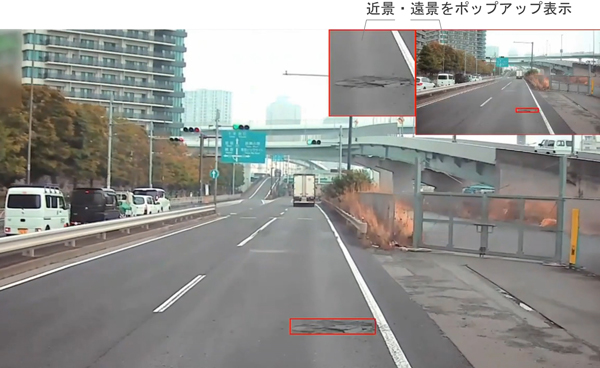
図-2 パンクや事故を誘発する舗装穴(赤色枠)
シャープと首都高技術は、10月より首都高速道路において、走行中に道路の落下物や損傷などを自動で検知・通知する「リアルタイム道路損傷自動検知システム」の実証実験を開始する。将来的な道路点検の担い手不足を見据え、点検の高度化と効率化を目指す。
リアルタイムで道路損傷を検知・共有する新システム
「リアルタイム道路損傷自動検知システム」は、首都高技術が提供する巡回点検支援システム『インフラパトロール (InfraPatrol (R))』(※1)の一機能として開発が進められている。
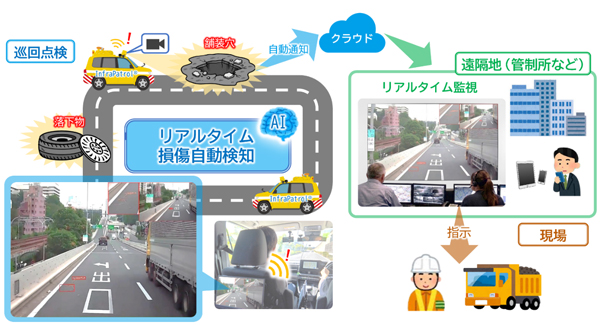
図-1 「リアルタイム道路損傷自動検知システム」の運用イメージ
走行車両のカメラで道路を撮影した映像から、損傷とその発生位置をリアルタイムに自動検知し、クラウドを通じて管制所などと共有する仕組みだ。この機能により、遠隔地との情報共有がリアルタイムで可能となり、道路管理者は舗装穴(ポットホール)などの損傷や危険な落下物を早期に発見し、より迅速な対応が行えるようになる(図-1)。
システムの特長
「リアルタイム道路損傷自動検知システム」には、主に2つの特長がある。
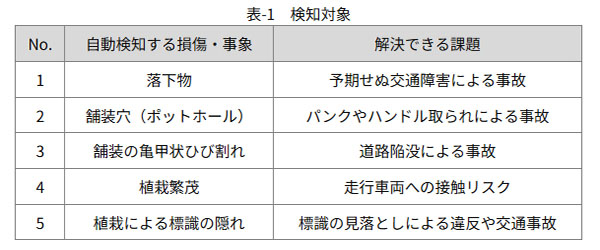
1つ目は、走行しながら「一瞬の危険」を自動で検知できる点だ。検知対象は、予期せぬ交通障害の原因となる落下物、パンクや事故を誘発する舗装穴(ポットホール)、道路陥没につながる舗装の亀甲状ひび割れなど多岐にわたる。さらに、走行車両への接触リスクがある植栽繁茂や、標識の見落としによる交通事故につながる植栽による標識の隠れも検知する。検証段階では、約80~90%という高い検知精度が確認されている。
2つ目の特長は、検知した損傷を発生場所(車線、路肩など)に応じて色分けし、走行映像上に近景・遠景でポップアップ表示(図-2)することだ(※2)。検知内容はデータとして記録されると同時に、アラート音でも通知される。検知時の画像や時刻、位置情報といったデータは、クラウドを介して管制所などの遠隔地へ自動で共有される。
実証実験の詳細
今回の実証実験は、巡回点検の高度化・効率化(自動化)を実装するための現場検証として行われる。実施期間は10月から11月までを予定しており、実施場所は首都高速道路だ。
実証実験では、雨天などの多様な気象・交通環境下における検知精度、損傷発生位置の把握、そして検知した損傷を道路管理者へリアルタイムに通知する機能の3点について確認が行われる。
なお、この内容は報道発表日時点の情報のものであり、最新の情報と異なる場合がある
今後の展開
シャープと首都高技術は本実証実験を経て、2028年度以降の首都高速道路での本格導入を目指す。将来的には、自動運転車両との連携や、全国の自治体、道路管理者への技術提供も視野に入れ、持続可能なインフラ維持管理体制の構築に貢献していく方針だ。
人手不足という課題に挑む「リアルタイム道路損傷自動検知システム」の実証実験。2028年度の本格導入や全国展開を見据え、社会インフラを守る新たな技術として今後の展開が注目される。
「リアルタイム道路損傷自動検知システム」実証実験詳細:https://corporate.jp.sharp/news/260924-a.html
※1 走行車両のカメラ映像を、遠隔地にあるパソコンやモバイル端末にて、地図上の位置と照らし合わせながら確認することができるシステム。「インフラパトロール」「InfraPatrol (R)」は、首都高技術の登録商標。
※2 表示方法は開発中のため、今後変更となる可能性がある。
(Kanako Aida)